
Plus de choix de robots sans changer de système
Par Sebastian Schmidt
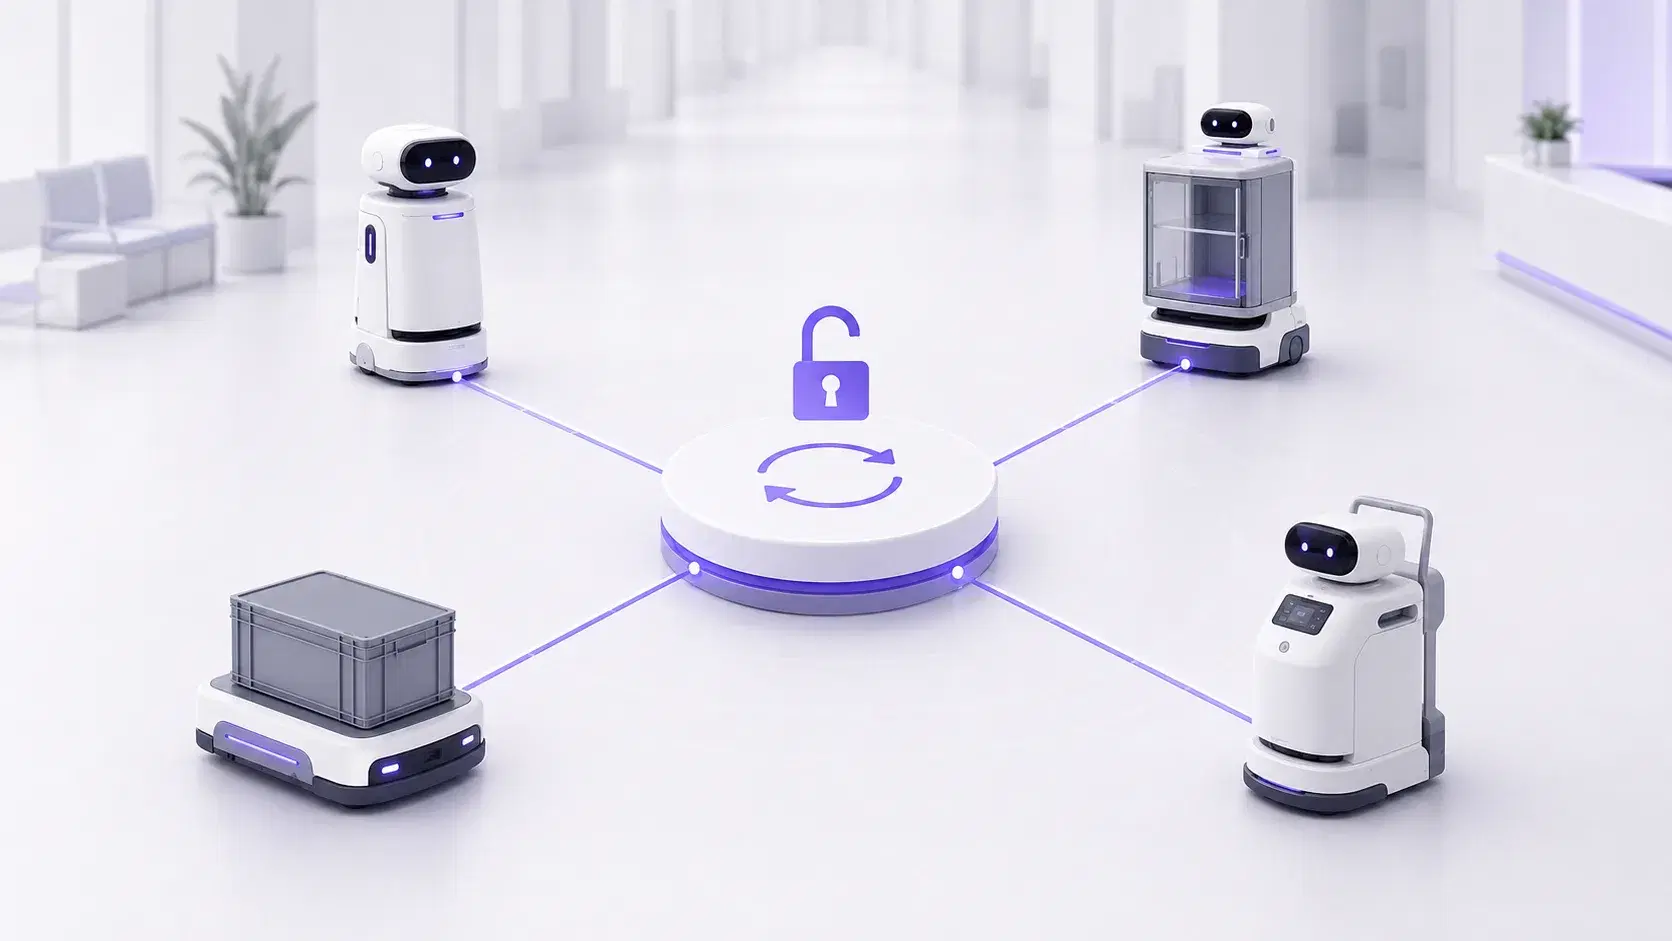
Vous voulez choisir le robot adapté à la tâche, pas celui qui correspond par hasard à votre système. C'est pourtant souvent le problème aujourd'hui : dès qu'un robot est câblé en dur aux portes, aux ascenseurs ou à votre informatique, chaque changement ultérieur devient coûteux. Une couche de contrôle neutre inverse cette logique. Elle décide si la robotique reste, dans votre établissement, un achat ponctuel ou devient une infrastructure qui grandit avec vous au fil des années.
Pourquoi le couplage direct mène à la dépendance fournisseur
Lorsqu'un robot est intégré à vos processus de façon spécifique à un fabricant, des dépendances se créent qui sont ensuite difficiles à défaire. Un deuxième fabricant signifie alors une deuxième intégration, ses propres interfaces, sa propre exploitation. Cela ralentit les appels d'offres, renchérit les extensions et vous lie à la feuille de route et aux prix d'un fournisseur unique. La robotique ne passe pas à l'échelle grâce au robot le plus rapide, mais grâce à une infrastructure dans laquelle les modèles sont interchangeables.
Le coût de cette dépendance se manifeste rarement dès le premier jour. Il apparaît plus tard : quand un modèle est retiré du catalogue, quand un ascenseur doit être modernisé, quand un second site s'ajoute, ou quand le fournisseur change ses prix. Chacune de ces situations devient un petit projet, parce que le lien entre le robot et le bâtiment n'avait été pensé que pour cet unique appareil. Ce qui commence comme une solution ponctuelle et pragmatique se transforme en une collection de cas particuliers que plus personne ne maîtrise entièrement.
S'y ajoute un déséquilibre stratégique : qui est techniquement lié négocie en position de faiblesse. Un appel d'offres qu'un seul fabricant peut, en pratique, satisfaire n'est plus un véritable appel d'offres. C'est précisément cette position de négociation que les acheteurs veulent reconquérir, et ils ne la reconquièrent que par l'architecture, pas par de meilleurs contrats.
L'idée : une couche commune plutôt que de multiples connexions individuelles
Plutôt que de relier chaque robot individuellement à chaque système technique, une couche commune coordonne les tâches et l'accès à l'infrastructure. Vous raccordez une seule fois les portes, les ascenseurs et les systèmes tiers. Les nouveaux modèles de robots se connectent à cette même couche via des adaptateurs. Cela réduit le risque d'intégration et fait du choix du robot une décision métier plutôt qu'une impasse technique.
La différence est celle entre un câblage point à point et une connexion standard commune. Dans le premier cas, le nombre de connexions augmente avec chaque nouvel appareil et chaque nouveau système ; dans le second, le monde extérieur reste stable pour les robots, quel que soit le fournisseur du prochain modèle. La complexité ne disparaît pas, mais elle se déplace au bon endroit : dans une couche construite proprement une fois pour toutes et entretenue comme telle, plutôt que dans des dizaines de connexions directes improvisées.
Cela change aussi qui prend quelle décision. La question « quel robot ? » redevient une question métier portant sur la tâche, l'environnement et l'adéquation. La question « comment accède-t-il à la porte et à l'ascenseur ? » est déjà réglée, puisque la couche s'en charge. Le choix et l'intégration se découplent, et c'est précisément ce qui crée de la marge de manœuvre.
Comment Axiona met cela en œuvre
Axiona est la couche logicielle neutre et indépendante des fabricants entre les robots et le monde extérieur. Robots, portes, ascenseurs et systèmes tiers se connectent via une couche d'intégration commune, sans solution propriétaire par fabricant. De nombreux modèles de robots éprouvés et commandes d'ascenseurs sont déjà intégrés, ce qui réduit le risque d'intégration. Sur cette même base, nous construisons les solutions sectorielles hospOS et shoppiOS. Quel robot convient à quelle tâche : vous le voyez modèle par modèle dans le comparatif.
Que cette même base porte plusieurs secteurs n'est pas un hasard, mais le cœur de l'approche. Un hôpital, une entreprise de commerce, un hôtel et un site de production ont des processus différents, mais la même exigence de base : les robots doivent franchir portes et ascenseurs de façon fiable et dialoguer avec les systèmes existants. Une fois cette infrastructure commune solidement construite, toutes les solutions sectorielles en profitent, et chaque nouvelle intégration bénéficie à plus d'un seul client.
Précision honnête : indépendant des fabricants ne signifie pas que chaque appareil fonctionne de façon identique dès le premier jour. Nous distinguons la maturité d'intégration de façon transparente entre validé, intégré et pris en charge, plutôt que d'affirmer une compatibilité générale. Cette gradation est un choix délibéré : elle vous indique avant l'achat avec quel effort et quelle certitude un modèle fonctionne réellement, plutôt que de vous faire une promesse qui ne se révèle solide, ou non, qu'une fois en exploitation.
Ce que cela signifie pour l'achat et l'exploitation
Pour l'achat, le levier se déplace. Une fois qu'une couche neutre est en place, vous pouvez mettre les modèles en concurrence selon leur adéquation et véritablement comparer les fournisseurs, car changer de modèle ne signifie plus changer de système. Les extensions deviennent plus prévisibles, puisqu'un robot supplémentaire se connecte à un raccordement existant au lieu de déclencher un nouveau projet d'intégration.
Pour l'exploitation, c'est surtout la stabilité qui compte. Portes et ascenseurs sont des systèmes techniques critiques pour la sécurité ; ils doivent être raccordés proprement une seule fois, puis fonctionner de façon fiable, quel que soit le modèle de robot en circulation à un instant donné. Une couche commune réduit le nombre d'endroits où quelque chose peut mal tourner, et rend la maintenance et le dépannage plus faciles à maîtriser. C'est moins spectaculaire que le robot le plus rapide de la brochure, mais c'est exactement ce qui fait la différence entre un projet pilote et une exploitation durable.
Preuve issue de la pratique
Dans nos environnements de référence, des modèles de plusieurs fabricants fonctionnent sur la même plateforme, par exemple Keenon, OrionStar et temi, combinés à des commandes d'ascenseurs telles que KONE ou GWH. Les modèles compatibles hors ligne ou avec les ascenseurs, et validés avec Axiona, sont documentés dans le comparatif des robots de service.
Que des appareils de différents fabricants soient délibérément exploités côte à côte est la véritable preuve. Ce n'est pas un modèle isolé qui fonctionne, mais l'interchangeabilité elle-même qui est le résultat que doit produire la couche neutre. Le comparatif documenté rend cette adéquation vérifiable, au lieu de se contenter de l'affirmer.
Prochaine étape
Si vous voulez garder le choix ouvert, la couche neutre est rentable dès le départ. Elle demande un peu plus de rigueur au début et se rembourse à travers chaque décision ultérieure qu'elle vous laisse ouverte. Parlez-nous de votre cas d'usage, ou consultez l'aperçu des solutions.